ニュース / AI
ベオグラード大学など、工場や倉庫で少量ずつ出る包装廃棄物を協働ロボットとAIで仕分ける装置を開発し実験室で検証
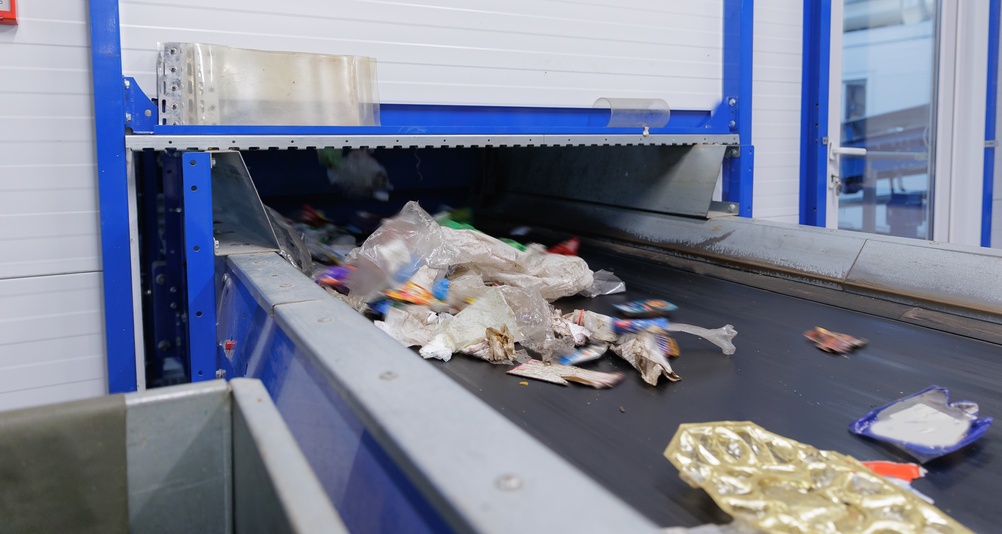
セルビアのベオグラード大学電気工学部とクラグイェヴァツ大学工学部の研究者は、協働ロボットとAIの画像認識を組み合わせて包装廃棄物を仕分ける装置を設計・構築し、実験室で検証した結果を論文で報告した。論文は10月9日に学術誌「Frontiers in Robotics and AI」に掲載された。工場や倉庫などで少量ずつ出る包装廃棄物を想定したもので、著者らは主に実現可能性を示す研究と位置づける。
論文によると、自動選別の設備の多くは大規模で処理量の多いリサイクル施設向けに作られ、廃棄物の量が限られ、素材が頻繁に変わり、設備をすぐに組み替える必要がある少量生産の現場には適していない。研究者らは、さまざまな物が混ざった一般廃棄物ではなく産業系の包装廃棄物を対象とし、処理量の最大化より、柔軟性や組み替えの速さ、人とロボットが安全に協働できることを優先した。
装置は、協働ロボット、奥行きも測れるカメラ、ベルトコンベヤーなどで構成する。種類を問わず画像から物体を切り出す汎用のAIモデルと、素材を見分ける軽量の分類モデルを組み合わせた。論文は、新しい種類の包装が加わる際に、切り出しの部分を学習し直す必要が減ると説明する。見えにくい物や重なった物などは人の作業者に回し、破損のひどい物は安全のためロボットに優先して割り当てることもできる仕組みを組み込んだ。この割り振りの仕組みは概念実証の段階で、定量的な評価は今後の課題とした。
検証は、プラスチックボトル、アルミ缶、テトラパックの容器の3種類で行った。素材の認識の正解率は93%だった。つかむ試行200回のうち184回(92.0%)で成功し、仕分け先まで運び終えたのは178回(89.0%)だった。処理の速さは1分あたり5.73個と見積もった。
ただし試験では、前工程で廃棄物を1つずつ送り出す機械を模して、容器を手で間隔をあけてコンベヤーに置いた。論文は、物が密に重なった状態などでの検証が必要だとし、費用対効果の分析も今回の範囲外とした。今後は、実際の産業の現場に近い条件で、より多様な包装廃棄物を使って検証し、技術・経済面の評価も行う。
この記事を書いた人
Springl編集部
サステナビリティ推進担当者のためのメディア Springl の編集部です。制度・開示・調達・社内浸透まで、実務の現場で起きていることを、一次情報に当たって書いています。